
DH-Robotics представила ADH-5-13
DH-Robotics представила ADH-5-13 – пятипалую роботизированную кисть с 13 независимо управляемыми степенями свободы. Модель весит 735 г, использует прямой привод и тактильные датчики, а заявленная максимальная нагрузка после захвата достигает 20 кг.
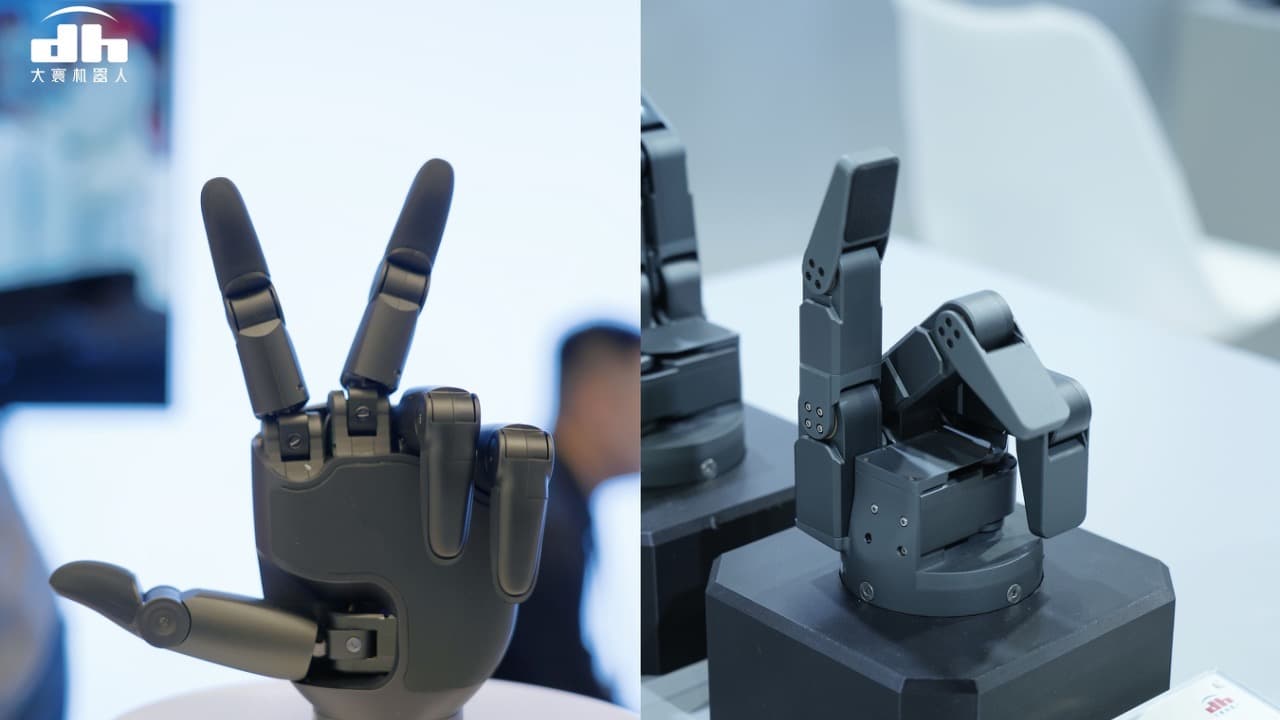
DH-Robotics провела глобальный дебют ADH-5-13 на конференции IROS 2026 в Питтсбурге. Новинка представляет собой пятипалую роботизированную кисть, рассчитанную на сложные манипуляции, телеуправление и системы embodied AI.
Главная особенность ADH-5-13 – 13 независимо управляемых активных степеней свободы. Большой, указательный и средний пальцы получили по три степени свободы, безымянный палец и мизинец – по две.
Указательный и средний пальцы дополнительно могут отклоняться в стороны на ±15°. Такая схема позволяет менять взаимное положение пальцев и формировать более сложные варианты захвата, чем у обычных двух- или трёхпальцевых промышленных захватов.
Прямой привод без промежуточной трансмиссии
Все 13 приводов выполнены по полностью direct-drive схеме. Механизм также является backdrivable – внешнее усилие может приводить сустав в движение в обратном направлении, что важно для более естественного взаимодействия с объектами и управления усилием контакта.
На каждом суставе используются два магнитных энкодера для обратной связи по положению. По данным DH-Robotics, повторяемость позиционирования кончиков пальцев составляет ±0,2 мм.
| Параметр | ADH-5-13 |
|---|---|
| Количество пальцев | 5 |
| Активные степени свободы | 13 |
| Масса | 735 г |
| Максимальная заявленная нагрузка | До 20 кг после захвата объекта |
| Привод | Direct-drive, backdrivable |
| Обратная связь | Два магнитных энкодера на сустав |
| Повторяемость кончиков пальцев | ±0,2 мм |
| Тактильные датчики | Есть |
Кисть чувствует контакт
В кончики пальцев встроены тактильные датчики. Архитектура также допускает установку электронной кожи, шестикоординатных датчиков силы и момента и визуальных тактильных сенсоров.
Это даёт системе информацию не только о положении суставов, но и о взаимодействии пальцев с объектом. Производитель указывает поддержку гибридного управления положением и усилием, что особенно важно при работе с предметами разной формы, жёсткости и массы.
Отдельные датчики и модули конструкции можно заменять без полной разборки кисти или целого пальца. Для исследовательской платформы и промышленной робототехники такая модульность упрощает обслуживание после длительной эксплуатации.
ADH-5-13 ориентирована на исследования embodied AI, телеуправляемые роботы и системы, которым требуется координация нескольких пальцев. По сути, DH-Robotics пытается перенести функции обычного промышленного захвата в устройство, способное выполнять значительно более сложные манипуляции.
Комментарии (0)