
Boston Dynamics представила новую кисть для Atlas
Boston Dynamics представила новое поколение кисти для гуманоидного робота Atlas. Четырёхпалая конструкция получила 13 степеней свободы вместо семи у предыдущей версии, прямой привод суставов и тактильные датчики давления на кончиках пальцев и ладони.
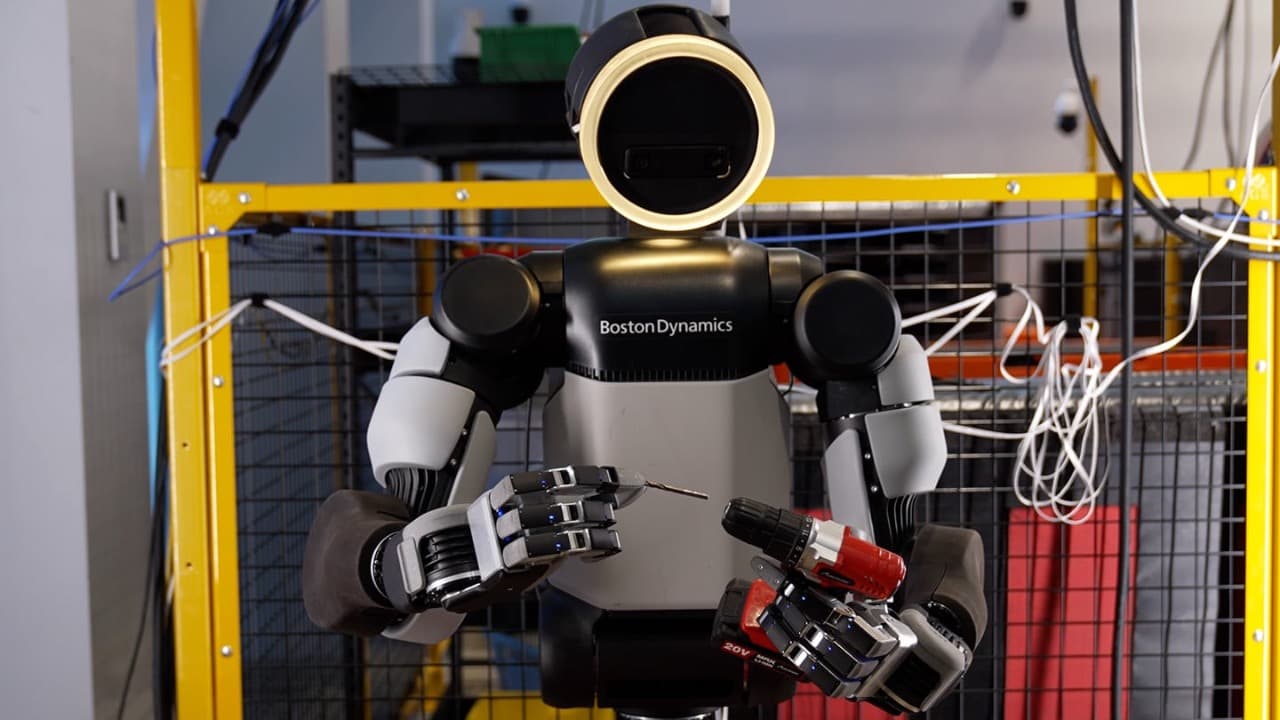
Boston Dynamics представила новое поколение кисти для гуманоидного робота Atlas. Разработчики увеличили количество степеней свободы с семи до 13 и переработали механику так, чтобы робот мог не только удерживать предметы, но и менять их положение внутри захвата, работать с небольшими деталями и пользоваться инструментами.
Новая кисть получила четыре пальца. Противопоставленный большой палец имеет четыре степени свободы, остальные три пальца – по три. Такая кинематика позволяет разводить пальцы в стороны, точно управлять их кончиками и формировать разные типы захвата.
От захвата к манипуляции
Предыдущее поколение кисти Atlas было ориентировано прежде всего на надёжный захват объектов. В новой конструкции Boston Dynamics уделила больше внимания действиям, при которых положение предмета приходится изменять уже после захвата.
Робот может выполнять щипковый захват небольших объектов, использовать трёхточечный захват, восстанавливать положение начинающего выскальзывать предмета и поворачивать его между пальцами.
Отдельная задача – работа с инструментами. Конструкция позволяет одновременно удерживать рукоятку и воздействовать на курок или другой орган управления. Boston Dynamics демонстрирует применение дрелей, гайковёртов, шлифовальных машин, гвоздезабивных инструментов и сварочного оборудования.
| Параметр | Новая кисть Atlas |
|---|---|
| Количество пальцев | 4 |
| Степени свободы | 13 |
| Большой палец | 4 степени свободы |
| Остальные пальцы | По 3 степени свободы |
| Привод | Прямой, с одним типом актуатора |
| Тактильные датчики | Кончики пальцев и ладонь |
| Основная задача | Захват, манипуляция и использование инструментов |
Тактильные датчики и обратимость привода
Кончики пальцев и ладонь покрыты распределёнными датчиками давления. Они позволяют системе регистрировать слабые контактные усилия и использовать эту информацию вместе с данными о положении приводов.
Суставы выполнены обратимыми по усилию – внешнее воздействие может передаваться обратно через механическую систему. Это помогает оценивать силы без отдельного датчика в каждом суставе и одновременно снижает риск повреждения механики при ударе: сустав способен сместиться под внешней нагрузкой.
Приводы полностью закрыты корпусом, поэтому через суставы не проходят уязвимые внешние кабели.
Почему у Atlas только четыре пальца
Пятый палец Boston Dynamics исключила сознательно. По оценке разработчиков, дополнительный мизинец давал слишком небольшой прирост функциональности относительно усложнения конструкции.
Ещё один палец потребовал бы трёх дополнительных приводов, увеличил бы размеры, энергопотребление, стоимость и количество потенциальных точек отказа. Четырёх пальцев уже достаточно для изменения положения предметов внутри кисти и большинства рассматриваемых сценариев работы с инструментами.
Новая механика также проектировалась с расчётом на точное моделирование. Boston Dynamics использует симуляцию и обучение с подкреплением с последующим переносом полученной политики управления на физического робота. Поэтому параметры приводов, трение, кинематика и контактное взаимодействие учитывались ещё на этапе проектирования кисти.
Комментарии (0)